01产品概述
ZP-H415 飞控面向 FPV 穿越机与航拍多旋翼设计,围绕数字图传与便携调参场景打造,在紧凑板型上集成了完整的传感器与接口资源。
主控采用 CH32H415 双核 MCU:V5F 内核以 400MHz 运行 Betaflight 主固件,承担姿态解算与控制环;V3F 内核以 160MHz 负责引导与系统管理,双核分工降低单核负载,为高刷新率陀螺仪数据留出余量。板上共提供 960KB Flash,满足 Betaflight 完整功能与黑匣子缓冲需求。
传感器部分标配 ICM42688P 六轴惯性测量单元(可选 SC7U22THTR 方案)、SPA06 气压计与 QMC5883P 磁力计,可在同一块板上完成姿态、高度与航向数据采集。图传方面支持 DJI O3 / O4 / O4 Pro 天空端直插,无需转接;同时保留板载集成 OSD 与模拟视频输入输出,兼容模拟图传系统。
接口资源包括 8 路 UART、5 路 PWM、1 路 I2C 与 SWD 调试口,并配备 TF 卡槽(黑匣子日志)、蜂鸣器与 LED 灯带接口。供电部分提供 5V/3A 与 10V/3A 双路 BEC,输入电压覆盖 2–8S(7.4–33.6V),可稳定驱动数字天空端与各类外设。
5 寸花飞 / 竞速穿越机、3–5 寸航拍机,以及使用 DJI 数字图传系统或模拟图传系统(经板载 OSD)的 Betaflight 平台机型。
02技术规格
下表为产品完整技术参数,标注“选配”的项目以实际出货硬件为准。
| 参数项 | 规格 |
|---|---|
| 主控 | CH32H415 双核(V5F 内核 400MHz + V3F 内核 160MHz,960KB Flash) |
| 陀螺仪 & 加速度计 | ICM42688P 或 SC7U22THTR(选配) |
| 气压计 | SPA06 |
| 磁力计 | QMC5883P |
| OSD | 板载集成 OSD |
| 串口 | 8 路 UART |
| PWM 输出 | 5 路 PWM |
| I2C 接口 | 1 路 |
| 调试接口 | SWD |
| 存储扩展 | TF 卡槽(黑匣子日志) |
| 蜂鸣器接口 | 1 路 |
| LED 灯带接口 | 1 路 |
| 图传支持 | DJI O3 / O4 / O4 Pro 天空端直插 |
| 无线数传 | 板载蓝牙数传 |
| BEC 输出 | 5V/3A、10V/3A |
| 电源输入 | 2–8S VBAT(7.4V–33.6V) |
| 固件支持 | Betaflight |
5V/3A BEC 建议用于接收机、摄像头、GPS 等外设;10V/3A BEC 建议用于 DJI 天空端或灯带等高功耗设备。总功耗接近上限时注意散热与线缆规格。
03板载接口
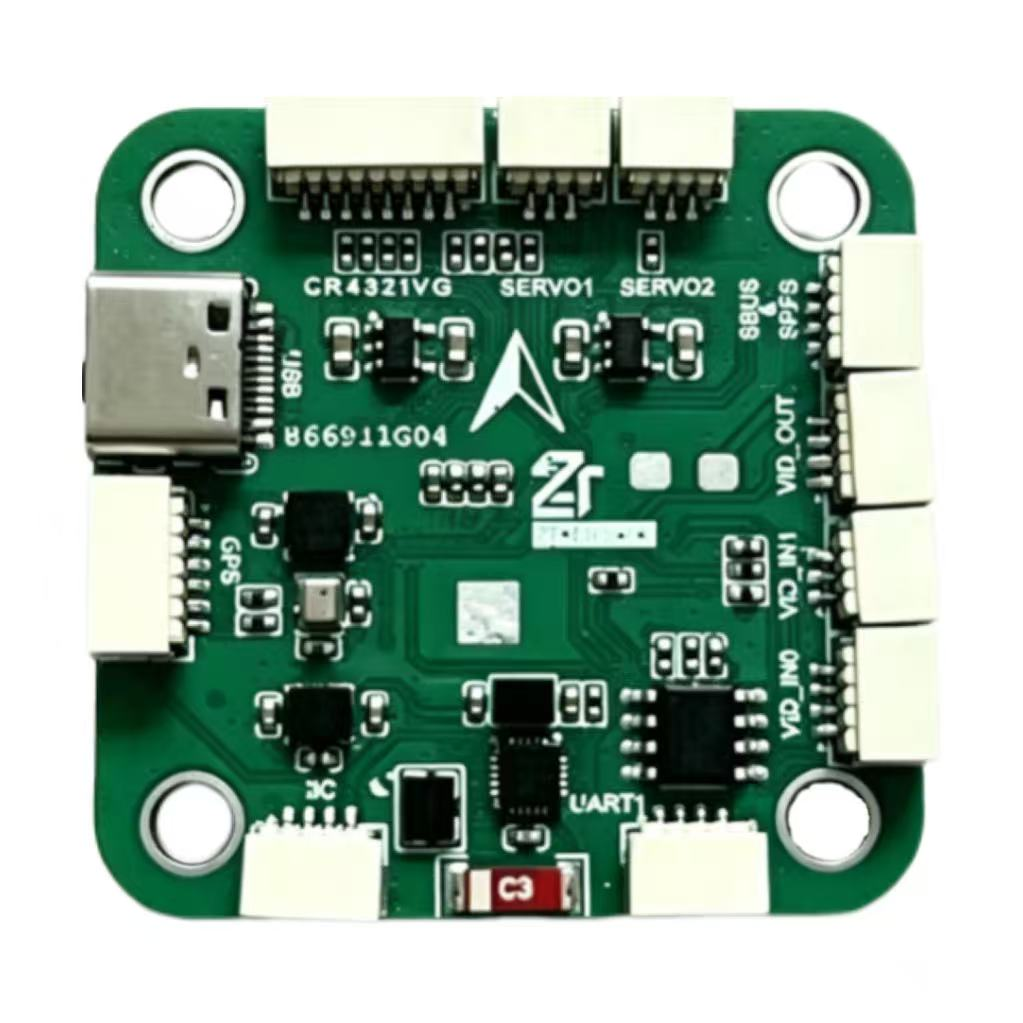
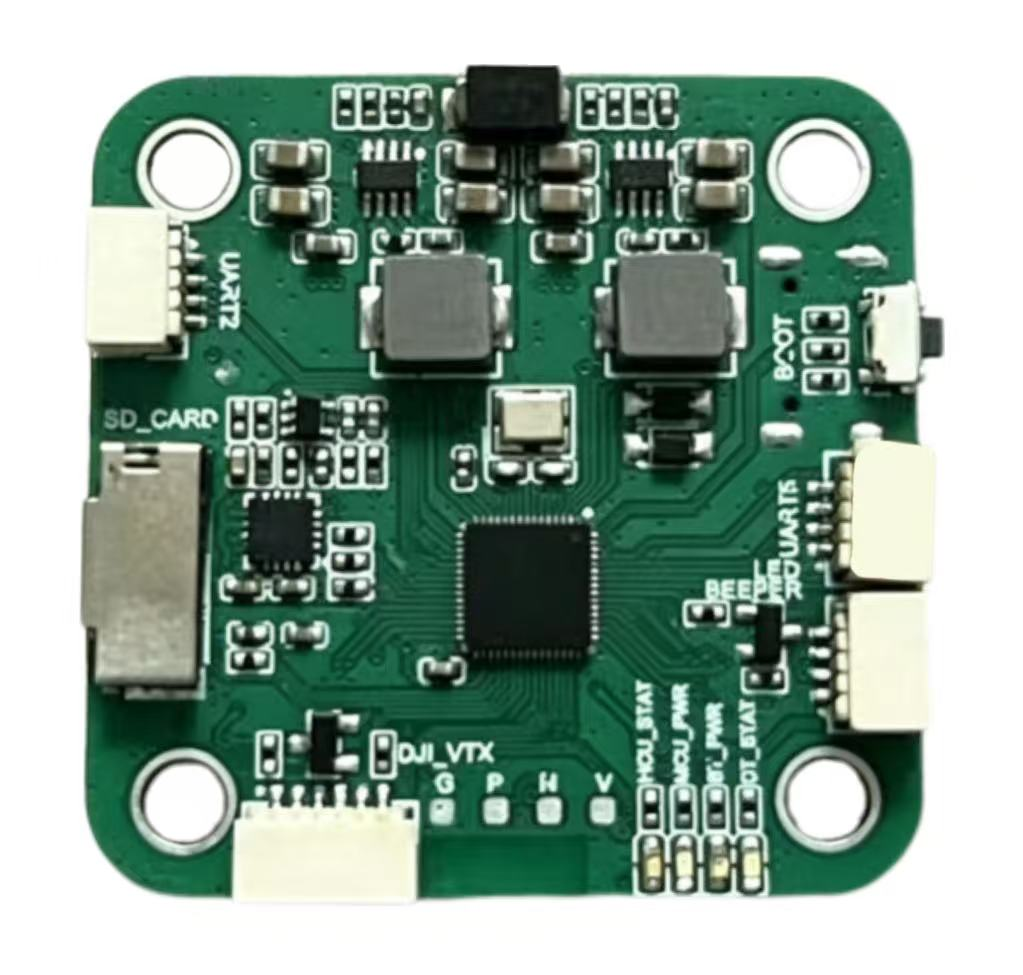
本章依据实物照片丝印整理接口布局。具体引脚定义与固件映射以实物丝印及 Betaflight 资源管理器为准。
3.1 接口总览
| 接口 | 丝印 / 规格 | 用途 |
|---|---|---|
| USB | Type-C | 调参、固件刷写、供电(配置时) |
| PWM 输出 | SERVO1 / SERVO2 等 5 路 | 电调与舵机输出(四电机 + 辅助) |
| 接收机 | SBUS / SPFS | SBUS 接收机信号输入及回传信号 |
| DJI 图传 | DJI_VTX(G / P / R / T / V) | DJI O3 / O4 / O4 Pro 天空端直插 |
| 模拟图传 | VID_IN / VID_OUT / VID_IN2 | 摄像头视频输入、图传输出、第二路输入 |
| 串口 | UART1 / UART2 等 8 路 | GPS、数传、外设扩展 |
| GPS | GPS 专用口 | GPS / 罗盘模块连接 |
| 存储 | SD_CARD | TF 卡黑匣子日志 |
| 蜂鸣器 | BEEP | 有源蜂鸣器 |
| 灯带 | LED | WS2812 等可编程灯带 |
| 调试 | SWD / BOOT | 硬件调试口与引导模式选择(刷写用 USB,见第 5 章) |
3.2 DJI_VTX 引脚定义
| 引脚 | 说明 |
|---|---|
| G | 地线(Ground) |
| P | 电源(Power,由 BEC 供电) |
| R | 接收(RX,接天空端 TX) |
| T | 发送(TX,接天空端 RX) |
| V | 视频信号(Video,模拟 OSD 输出) |
3.3 状态指示灯
板载 4 颗状态 LED 指示不同模块工作状态,定义如下(以实物丝印为准)。
| 指示灯 | 含义 |
|---|---|
| MCU_STAT | 主控运行状态(固件运行 / 异常) |
| MCU_PWR | 主控供电指示 |
| RF_PWR | 无线 / 蓝牙模块供电状态 |
| BOT_STAT | 引导与系统状态 |
在需要进入引导模式(如固件异常恢复)时,先按住 BOOT 按钮再上电 / 连接 USB,可强制进入刷写模式。具体流程见第 5 章。
04安装与接线
安装前确认电池电压在 2–8S 范围内,所有接线遵循“先电源、后信号,断电操作”的原则。
4.1 机械安装
板卡四角设有 M2 圆形安装孔,孔距符合常见穿越机安装标准(以实物测量为准)。安装时使用尼龙柱 / 减震球固定,确保板卡不与机架金属件短路;传感器朝向与机头方向一致,箭头指向机头。
4.2 系统接线总览
flowchart LR
    BAT["电池 2–8S LiPo"] -->|VBAT 电源输入| FC["ZP-H415 飞控"]
    FC -->|"BEC 5V/3A"| RX["接收机 SBUS"]
    FC -->|"BEC 10V/3A"| AU["DJI 天空端 O3/O4"]
    AU <-->|"DJI_VTX 直插"| FC
    RX -->|"SBUS 信号"| FC
    FC -->|"PWM ×4"| ESC["电调 4in1"]
    ESC --> M1["电机 ×4"]
    GPS["GPS / 罗盘"] -->|"GPS 口"| FC
    CAM["模拟摄像头"] -->|"VID_IN"| FC
    FC -->|"VID_OUT"| VTX["模拟图传"]
    FC -->|"BEEP"| BZ["蜂鸣器"]
    FC -->|"LED"| LS["LED 灯带"]
    FC -.->|"蓝牙数传"| PH["手机 App"]
4.3 电源接线
- VBAT 输入:连接电池电源线,支持 2–8S;接反或超压会损坏板卡,接电前务必核对极性。
- BEC 5V/3A:供接收机、摄像头、GPS 等外设,与飞控共地。
- BEC 10V/3A:供 DJI 天空端或灯带等高功耗设备,按需使用。
4.4 电调与电机
电调信号线接入 PWM 输出(SERVO 口),默认四电机接法:M1 对应机头右前、M2 机头左前、M3 机尾右后、M4 机尾左后(以固件默认电机顺序为准,可在 Betaflight 电机测试页核对)。电调协议(DShot / PWM 等)在配置页选择。
4.5 接收机
SBUS 接收机信号线接入 SBUS 接口,回传线接 SPFS。若使用 CRSF / ELRS 接收机,则接到对应 UART 的 RX 引脚,并在 Betaflight 端口页启用串行接收机。
4.6 DJI 数字图传
DJI O3 / O4 / O4 Pro 天空端通过 DJI_VTX 接口直插,供电取自 BEC 10V。接线完成后在固件中配置 OSD 显示协议(DJI 模式),即可在眼镜端看到叠加信息。
4.7 模拟图传与 OSD
摄像头接 VID_IN(第二路接 VID_IN2),图传发射端接 VID_OUT。板载 OSD 会把飞行数据叠加到视频画面,OSD 元素在 Betaflight OSD 页配置。
4.8 GPS 与外设
GPS / 罗盘模块接入 GPS 专用口;TF 卡插入 SD_CARD 槽用于黑匣子日志;蜂鸣器与灯带分别接入 BEEP、LED 接口。
上电前逐项核对:电池极性、信号线顺序(GND/VCC/SIG)、天空端电压需求。错误接线可能烧毁板卡或外设。
05固件与刷写
ZP-H415 出厂已预装 Betaflight 固件,正常使用无需刷写。需要升级或恢复时,官方提供合并固件(BIN 格式),客户通过 USB 连接电脑即可完成刷写,无需额外硬件。
5.1 固件说明
固件以合并固件形式提供(betaflight_4.6.0_CH32H415_full.bin),一个文件包含完整功能。客户只需刷写该合并固件,即可完成固件升级或异常恢复。
5.2 固件文件说明
| 文件 | 大小 | 用途 |
|---|---|---|
betaflight_4.6.0_CH32H415_full.bin | 约 625 KB | 合并固件,含完整功能,常规刷写与升级使用 |
betaflight_4.6.0_CH32H415_combined.bin | 约 625 KB | 合并固件,与 full 功能等价,任选其一 |
5.3 通过 USB 刷写(Betaflight Configurator)
使用 USB 数据线将飞控连接电脑,配合 Betaflight Configurator(BF 地面站:https://bf.zettatree.com/)的固件刷写功能即可完成刷写。刷写前请先获取合并固件 betaflight_4.6.0_CH32H415_full.bin。
- 进入刷写模式:先按住飞控上的
BOOT按钮不放,再用 USB 数据线连接电脑,保持约 2 秒后松开,设备进入引导模式。 - 打开固件刷写页:启动 Betaflight Configurator,进入固件刷写页(Firmware Flasher),确认已识别飞控对应端口。
- 加载本地固件:点击
Load Firmware [Local],选择下载的合并固件betaflight_4.6.0_CH32H415_full.bin。 - 选择端口并刷写:在端口下拉框选择飞控对应的 COM 口,点击
Flash Firmware,等待进度条完成。 - 断开并验证:刷写完成后断开 USB,重新连接(正常模式),打开 Configurator 确认固件版本与传感器识别正常。
flowchart TD
    A["获取合并固件
betaflight_4.6.0_CH32H415_full.bin"] --> B["按住 BOOT 按钮"]
    B --> C["USB 连接电脑
进入引导模式"]
    C --> D["Configurator 固件刷写页
Load Firmware [Local]"]
    D --> E["选择 COM 端口
Flash Firmware"]
    E --> F{"刷写完成?"}
    F -- 否 --> E
    F -- 是 --> G["断开 USB 重新连接"]
    G --> H["验证固件版本与传感器"]
按住 BOOT 按钮再连接 USB 可进入引导模式,用于固件刷写;正常使用无需进入该模式。若设备无法被识别,先确认已进入引导模式,并检查 USB 数据线(非仅充电线)与串口驱动。
- 刷写期间保持 USB 连接稳定,禁止中途断开或断电。
- 仅刷写官方提供的合并固件,文件不匹配会导致刷写失败。
- 使用数据线(非仅充电线)连接,确保设备被正确识别。
- 刷写前备份已保存的配置(可在 Configurator 中导出 CLI 设置)。
06配置与调参
通过 USB Type-C 连接电脑,使用 Betaflight Configurator 完成端口、协议、OSD 与飞行参数的配置。
6.1 连接与识别
使用数据线(非仅充电线)连接飞控 USB 口,打开 Betaflight Configurator(BF 地面站:https://bf.zettatree.com/)。首次连接时按提示安装串口驱动;若设备未被识别,按住 BOOT 按钮再连接 USB 可进入引导模式重试。
6.2 端口配置建议
| 端口 | 建议功能 | 说明 |
|---|---|---|
| UART1 | 接收机(SBUS / CRSF / ELRS) | 在端口页启用串行接收机 |
| DJI_VTX 串口 | DJI O3 / O4(MSP DisplayPort) | OSD 协议选择 DJI 模式 |
| GPS 口 | GPS / 罗盘 | 启用 GPS 与自动波特率探测 |
| 其余 UART | 数传、外设等 | 按外设协议启用 |
6.3 传感器与姿态
在 Setup 页确认陀螺仪 / 加速度计实时响应,加速度计校准需将飞控水平放置;气压计与磁力计在传感器页检查读数。若传感器数据异常,优先检查安装方向、供电噪声与板卡减震。
6.4 OSD 与黑匣子
模拟图传模式在 OSD 页勾选所需显示元素并拖动位置;DJI 模式需将 OSD 协议切换为 DJI,元素布局在眼镜端生效。插入 TF 卡后可在 Blackbox 页启用日志记录,用于后续飞行数据分析与调参。
6.5 蓝牙数传
板载蓝牙数传无需额外接线,上电后使用手机端调参应用扫描并配对,即可无线查看飞行数据与基础参数。无线连接仅用于调参与状态查看,正式飞行仍建议使用有线或专用数传。
07安全与故障排查
7.1 安全须知
- 供电范围严格限制在 2–8S,超出范围会损坏板卡。
- 接电前核对电源极性,反接将导致不可逆损坏。
- 调试与刷写固件时卸下螺旋桨,防止意外启动。
- 避免在潮湿、粉尘环境使用;BEC 大电流输出时注意散热。
- 使用与硬件匹配的固件版本,刷写前确认芯片型号。
7.2 常见问题排查
| 现象 | 可能原因与处理 |
|---|---|
| USB 无法识别 | 使用数据线而非充电线;安装串口驱动;按住 BOOT 重新连接进入引导模式 |
| 电机不转 / 抖动 | 检查电调协议与端口配置;在电机测试页核对电机顺序与方向 |
| 姿态数据异常 / 漂移 | 检查传感器方向与安装箭头;重新校准加速度计;改善减震 |
| 图传无画面 | 核对 VID_IN / VID_OUT 接线;确认 OSD 协议与图传模式匹配 |
| DJI 天空端无 OSD | 确认 DJI_VTX 串口已启用 MSP DisplayPort,OSD 协议选择 DJI |
| 蓝牙无法连接 | 确认蓝牙模块供电正常(RF_PWR 灯);缩短距离重试;检查固件版本 |
| 上电后反复重启 | 电源电压不足或线缆压降过大;检查 BEC 负载是否超限 |
| 刷写失败 / 无法识别 | 确认已按住 BOOT 进入引导模式;检查 USB 数据线与串口驱动;重新加载合并固件重试 |
本说明书依据产品技术参数与实物照片编写,部分接口细节(引脚定义、安装孔距、指示灯含义)以实物丝印与固件资源管理器为准。产品改进可能导致参数调整,恕不另行通知。